盖世汽车讯 自动驾驶车辆和机器人需要理解一个处于不断运动变化中的世界:车辆会变换车道,行人会横穿马路,道路环境也可能瞬息万变。
为了训练和测试感知及运动规划系统,研究人员需要大量高质量的4D激光雷达(LiDAR)数据。然而,采集真实的激光雷达序列既昂贵又耗时,且需要投入大量人力。现有的4D激光雷达数据生成方法往往难以有效呈现大型户外环境,难以在长时间跨度内同时保持场景结构和物体运动的真实性。
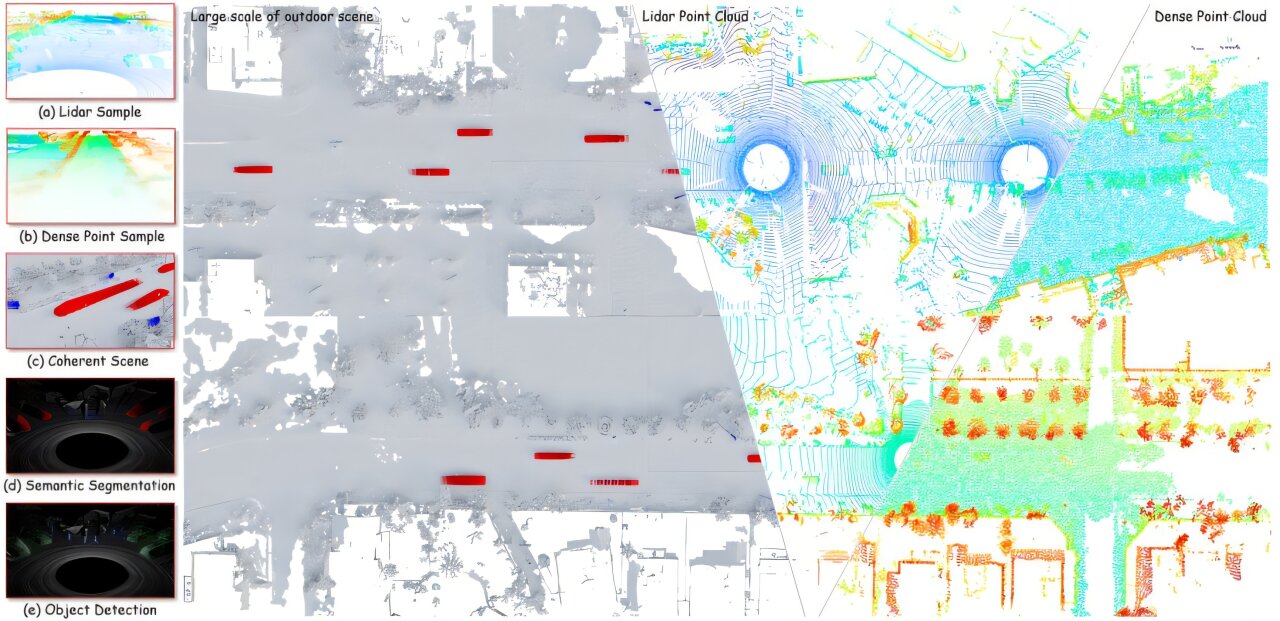
图片来源:SUTD
据外媒报道,新加坡科技设计大学(Singapore University of Technology and Design,SUTD)的研究人员开发出能够更高效、更连贯地生成大规模4D LiDAR场景的AI框架HieraScaffold。LiDAR(即Light Detection and Ranging)利用激光脉冲测量距离并构建周围环境的3D图像;而4D LiDAR则在3D信息的基础上引入了时间维度,使系统能够对场景随时间序列的变化进行建模。
由SUTD助理教授Zhao Na领导的研究团队在2026年国际机器学习会议(ICML)上发表了题为《HieraScaffold:学习用于可扩展 4D LiDAR 生成的紧凑分层表示》(HieraScaffold: Learning Compact Hierarchical Representations for Scalable 4D LiDAR Generation)的论文。该研究提出了一种生成大型户外4D LiDAR环境的新方法,能够同时捕捉静态结构(如道路和建筑物)与移动物体(如车辆和行人)。
一种针对动态场景的“脚手架”结构
HieraScaffold并非对整个3D/4D空间进行密集表征,而是围绕由LiDAR采样的、靠近物体表面的区域构建一个紧凑的“脚手架”结构。它将静态背景和动态前景分别表征为不同的脚手架组件,并将其压缩为紧凑的方向性表征;在生成过程中,先构建静态脚手架,随后基于该静态脚手架生成动态脚手架。
这一点至关重要,因为自动驾驶系统不仅需要感知物体的位置,还需要理解物体在不同时刻之间的运动方式。