盖世汽车讯 腿式机器人,即拥有类似动物或人类腿部的机器人系统,在家庭环境或人口密集、动态的空间中执行任务可能具有优势。这些机器人虽然外形酷似人类或动物,但通常无法在短时间内可靠地复制复杂的全身运动。
训练机器人学习新的动作通常需要设计控制器或策略(即决定机器人如何运动的软件),并对其进行调整以产生所需的动作。这个过程可能非常耗时,并且并非快速教会机器人各种灵活动作的理想方法。
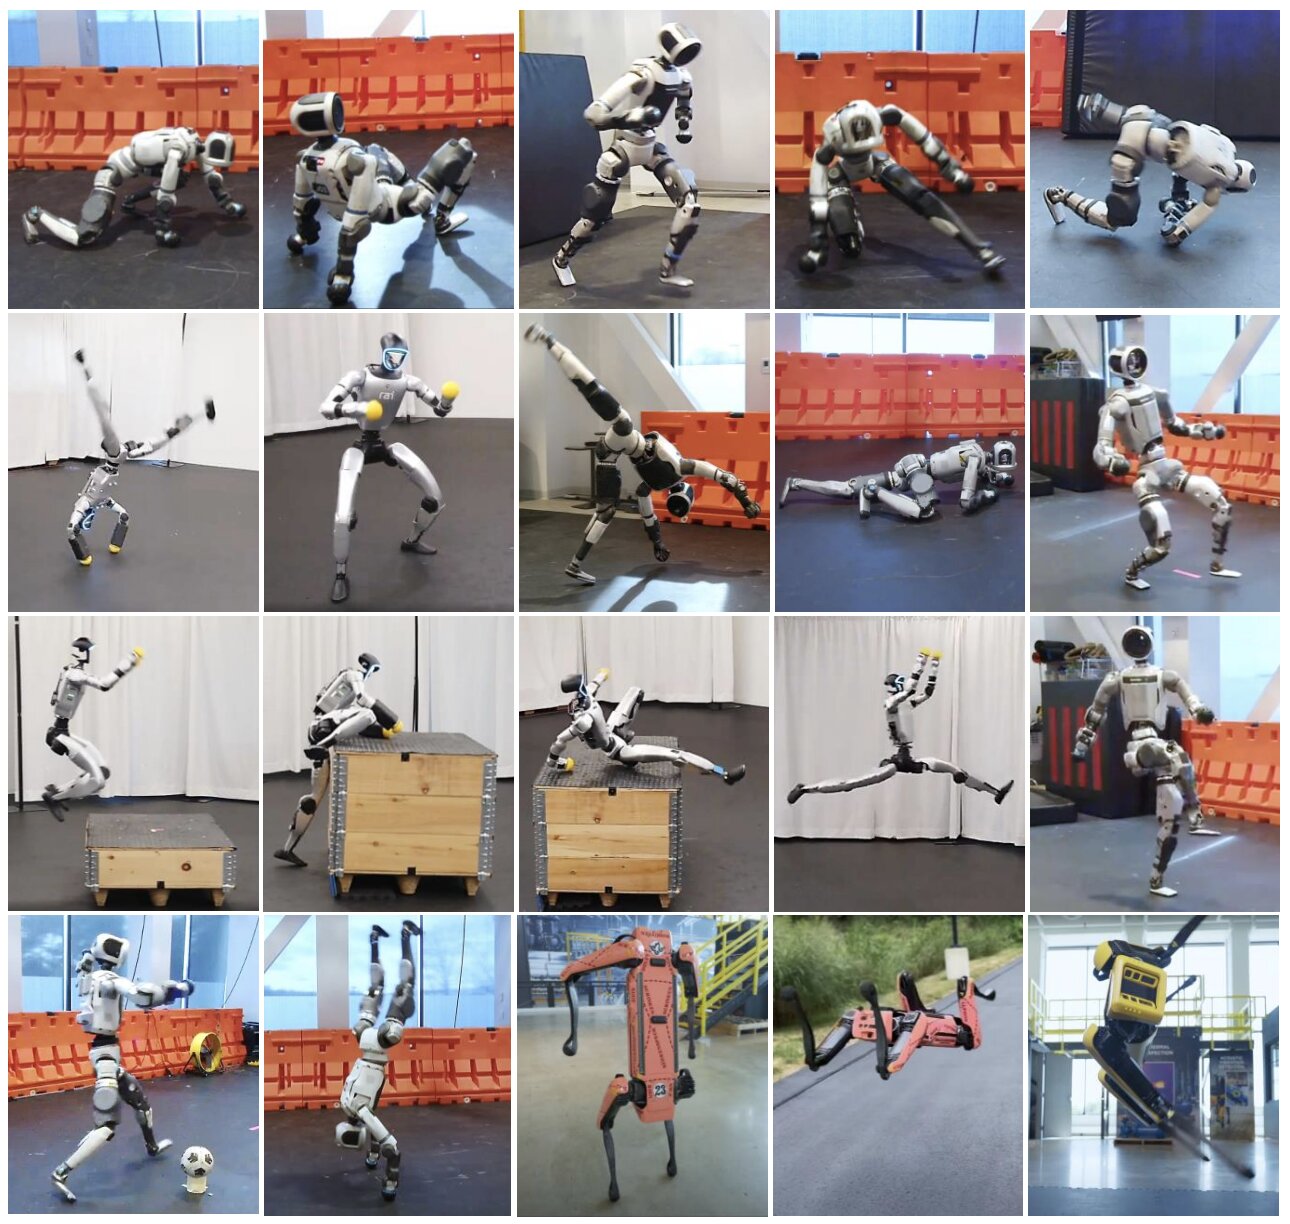
图片来源:期刊《Science Robotics》
据外媒报道,机器人与人工智能研究所(RAI)和波士顿动力公司(Boston Dynamics)的研究人员近期开发了一种新的框架,可以将录制或动画中的动作转化为机器人控制策略。该框架发表在期刊《科学机器人(Science Robotics)》上,并已成功用于教会两个类人机器人和一个四足机器人新的动态动作。
“在类人机器人上实现鲁棒的、类似人类的全身控制,从而实现敏捷、丰富的互动行为,仍然是一个核心挑战,这需要对每个技能进行大量的工程设计,并且控制器的调优过程也十分繁琐。”研究人员Jean Pierre Sleiman、He Li及其同事在论文中写道。“我们提出了简化的运动模仿框架ZEST(zero-shot embodied skill transfer,零样本具身技能迁移),它通过强化学习从多种来源(高保真运动捕捉、含噪单目视频和非物理约束动画)训练策略,并将其零样本部署到硬件上。”
将人类演示转化为机器人动作